Risposta nel dominio del tempo: sistemi di ordine zero e uno
Il gradino unitario come ingresso standard, regime transitorio e permanente, risposta dei sistemi di ordine zero e dei sistemi del primo ordine con costante di tempo.
Lo studio nel dominio del tempo
La maggior parte dei sistemi studiati può essere semplificata e ricondotta, con opportune ipotesi, a sistemi elementari facilmente analizzabili, detti sistemi di ordine zero, uno e due. La distinzione nasce in base al modo in cui rispondono a una sollecitazione standard. In particolare, la presenza e il numero di variabili di stato determinano tale risposta.
Si ricorda che una variabile di stato identifica la capacità di un sistema di immagazzinare materia, energia o informazioni.
| Sistema | N. variabili di stato | Tempo di risposta |
|---|---|---|
| di ordine zero | 0 | immediato |
| di ordine uno | 1 | con ritardo |
| di ordine due | 2 | con ritardo e oscillazione |
Per valutare la risposta nel dominio del tempo, cioè l’andamento temporale delle variabili, occorre applicare un ben preciso tipo di ingresso e osservare come varia l’uscita. L’ingresso applicato è il cosiddetto gradino unitario , cioè un segnale che vale 0 fino all’istante e poi, in un tempo nullo, assume il valore finito 1:
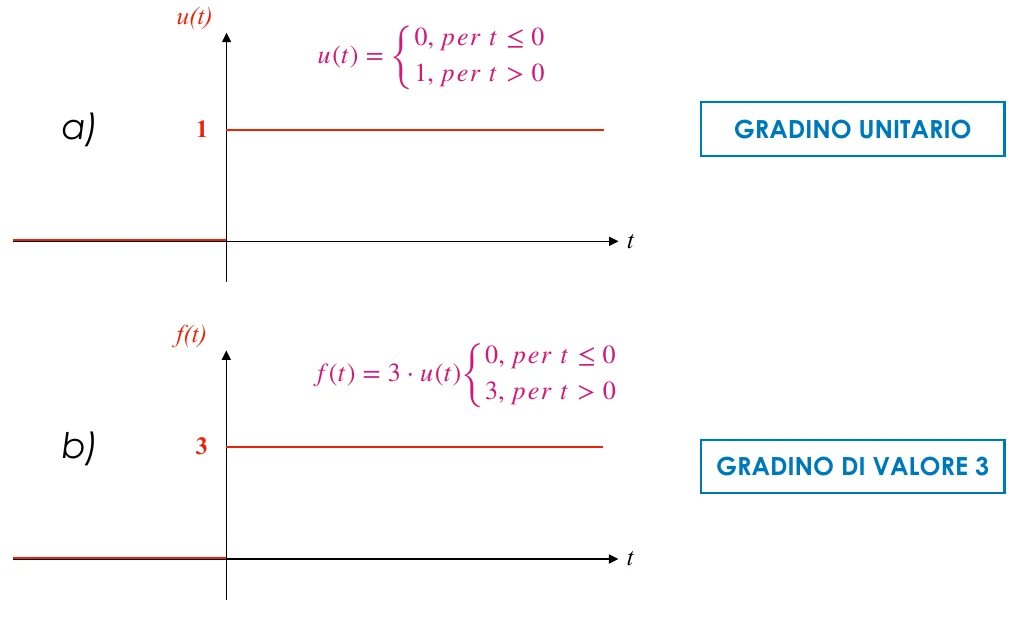
Una volta definito il gradino unitario, si può definire qualunque altro ingresso di tipo a gradino con valore arbitrario. Nell’esempio di Fig. 1 b) si vede un ingresso a gradino di ampiezza pari a 3, .
A parità di ingresso , la risposta del sistema differisce a seconda dell’ordine.
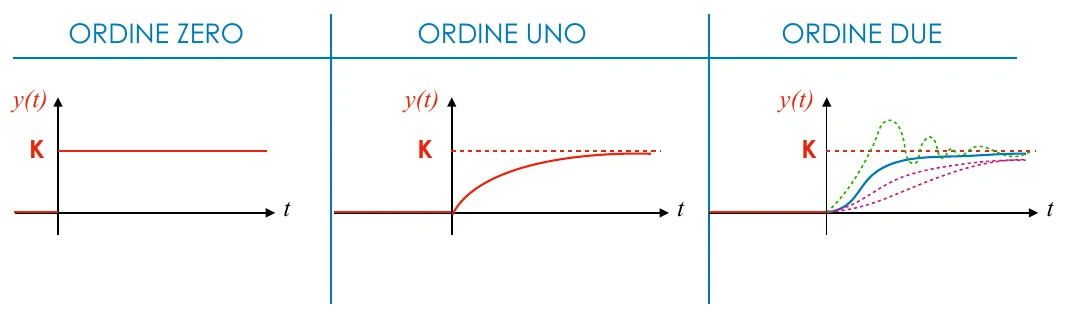
Come si vede, la presenza (o l’assenza) delle variabili di stato determina la velocità e il tipo di risposta (uscita) del sistema.
Il valore finale, che rappresenta l’equilibrio al quale il sistema tende, prende il nome di valore di regime. L’andamento del sistema in questa condizione, in cui ha raggiunto la stabilità e segue l’ingresso, prende il nome di regime permanente (o solo regime). Tutta la fase di adattamento che porta il sistema dalle condizioni iniziali al valore di regime, e che precede il regime permanente, è detta regime transitorio.
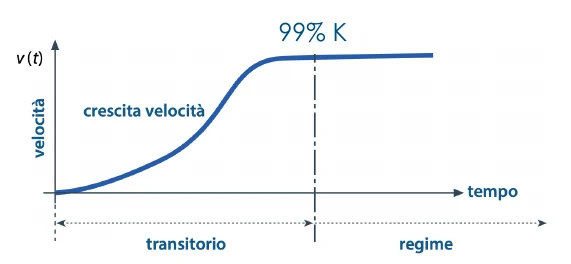
Poiché l’uscita tende al valore di regime indefinitamente, cioè senza mai raggiungerlo, il transitorio si considera esaurito quando risulta , cioè quando l’uscita è arrivata al 99% del valore di regime.
Sistemi di ordine zero
Un sistema di ordine zero è caratterizzato dall’assenza di variabili di stato e da una risposta al gradino di tipo istantaneo, cioè senza ritardi.
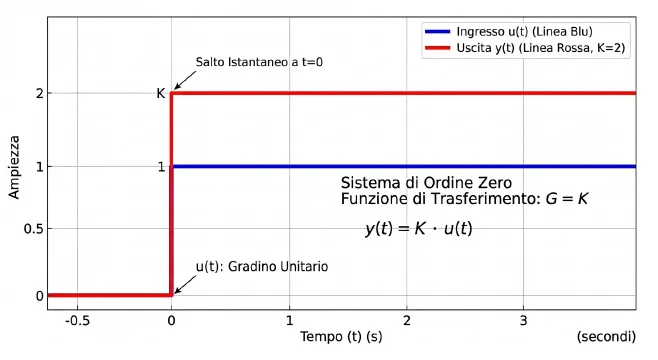
Un esempio elettrico è il partitore di tensione: applicando in ingresso una tensione a gradino, ad esempio tale che per e poi per , la tensione in uscita cambia istantaneamente.
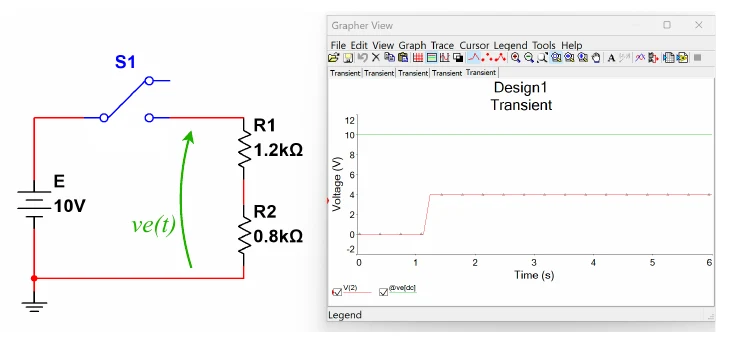
Nella Fig. 4 si vede la simulazione di un partitore (sistema di ordine zero) in cui l’osservazione parte all’istante e in l’interruttore si chiude sui resistori in serie –. L’ingresso del sistema è la tensione e l’uscita è la tensione sul resistore . Il grafico mostra che nell’istante di commutazione l’uscita si modifica senza alcun ritardo, riproducendo la stessa forma d’onda dell’ingresso (una funzione a gradino). Con e il valore a regime è .
In un sistema di ordine zero l’uscita all’istante presente dipende solo dall’ingresso all’istante presente.
Sistemi di ordine uno
I sistemi di ordine uno sono caratterizzati dalla presenza di una variabile di stato. Come già ricordato, una variabile di stato indica la capacità del sistema di immagazzinare materia, energia o informazione. Nel caso di un circuito elettrico rappresenta un componente che accumula energia, caricandosi, come fa un condensatore o un induttore.
Dal corso di Elettrotecnica ed Elettronica è noto il fenomeno della carica (e scarica) del condensatore. La simulazione in Fig. 5 mostra l’andamento temporale della tensione ai capi di un condensatore (in verde), inizialmente scarico, durante il transitorio di carica.
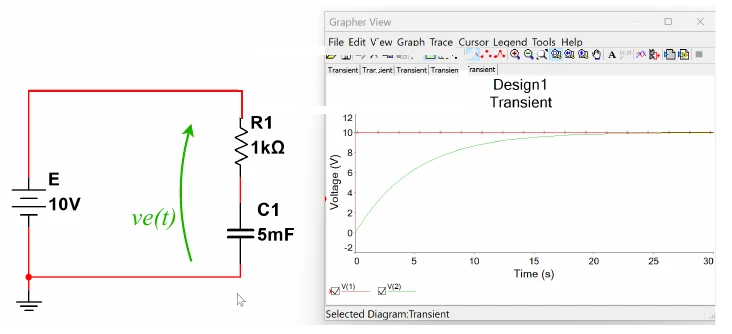
Anche in questo caso l’ingresso del sistema è la tensione a gradino , che commuta istantaneamente. Lo stesso non si può dire dell’uscita, che raggiunge il valore impresso dal generatore dopo un tempo non nullo, con un andamento esponenziale. Con e la costante di tempo vale , quindi la tensione sul condensatore raggiunge il 99% del valore dell’ingresso dopo .
La risposta di un sistema di ordine uno al gradino unitario si può rappresentare come
dove la grandezza è detta costante di tempo e rappresenta il tempo necessario a raggiungere il 63% del valore finale.
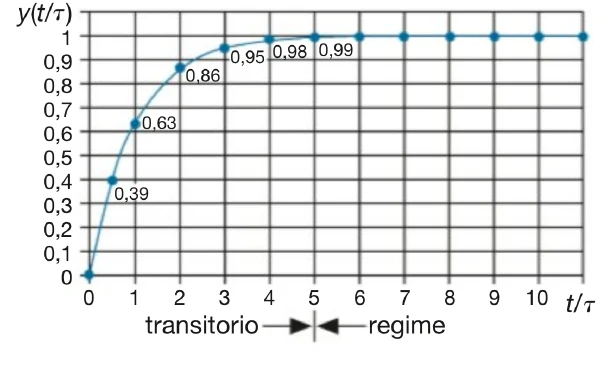
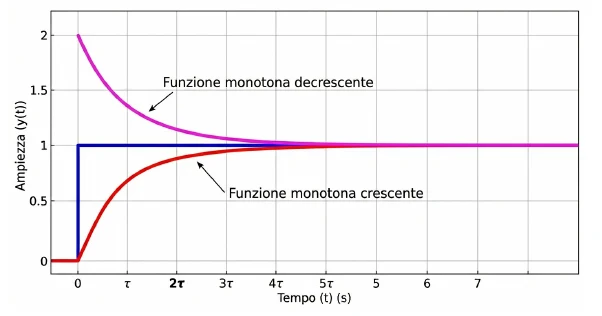
Come si vede dal grafico, per si ha del valore di regime, per risulta e per si ha del valore di regime. Questo vuol dire che dopo 5 costanti di tempo il transitorio può ritenersi concluso.
Una caratteristica dei sistemi del primo ordine è che l’andamento dell’uscita è monotòno, cioè resta tutto dallo stesso lato rispetto al valore di regime. Questo tipo di uscita è detta aperiodica.
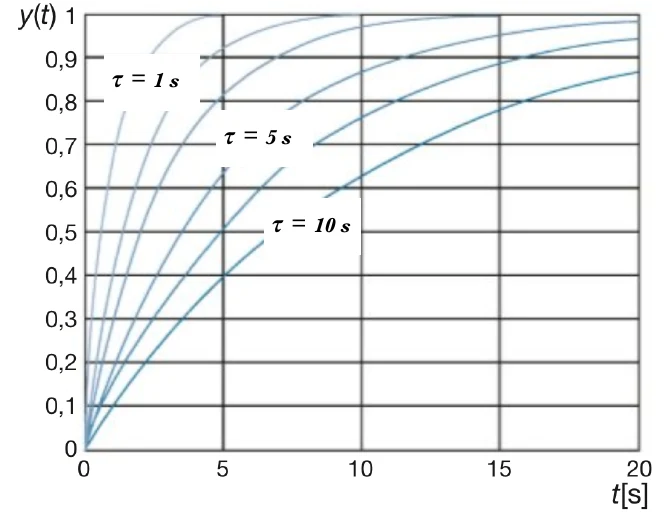
La costante di tempo fornisce un’indicazione di quanto rapidamente evolve il sistema verso la condizione di regime. Essendo un tempo, valori minori di denotano maggiori velocità di risposta; infatti il tempo di risposta del sistema è pari proprio a . Il grafico seguente mette a confronto le risposte di sistemi con differenti valori della costante di tempo e si vede che i più rapidi sono quelli che hanno minore.
Esempio 1. Si consideri un sistema di ordine uno che, in risposta a un segnale a gradino unitario, raggiunge in 10 s il valore di regime. Si richiede di determinare il valore assunto dalla funzione che definisce la risposta alla sollecitazione dopo che sono trascorsi 500 ms dall’applicazione del segnale e l’istante di tempo in cui il sistema raggiunge un’ampiezza pari a 0,4.
Dati: ingresso ; ; ; .
L’uscita del sistema è e la prima cosa da trovare è la costante di tempo: . Dopo l’uscita vale
Resta da calcolare , cioè l’istante in cui :