Le parti di un sistema
Variabili, parametri e stato di un sistema, lo schema a blocchi con trasduttore, logica di controllo, attuatore e utilizzatore, e la differenza fra segnali analogici e digitali.
Lo studio dei sistemi automatici comincia dal saper scomporre un sistema nelle sue parti e riconoscere che cosa cambia nel tempo e che cosa resta fisso. In questa lezione si introducono le variabili, i parametri e il concetto di stato, e si distingue fra segnali analogici e digitali.
Le variabili
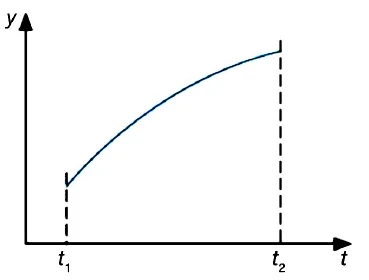
Tutte le grandezze appartenenti al sistema e che godono della proprietà di cambiare col tempo sono dette variabili. Esiste sempre una rappresentazione matematica che ne descrive la dipendenza dal tempo ed essa può essere descritta anche graficamente. Questa rappresentazione matematica è detta segnale.
Le variabili sono dette:
- ingressi se sono gli effetti dell’ambiente sul sistema;
- uscite se sono gli effetti del sistema sull’ambiente;
- disturbi se sono gli effetti non voluti dell’ambiente sul sistema;
- stati se rappresentano gli effetti del sistema su se stesso.
L’insieme di tutte le variabili di stato prende il nome di stato del sistema.
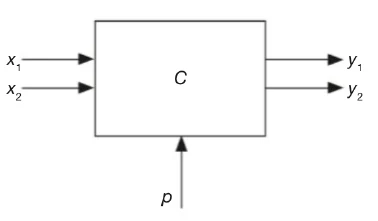
Il concetto di stato è molto importante, in quanto identifica la capacità di un sistema di memorizzare energia, materia o informazione. Esso descrive la situazione interna del sistema in un dato istante di tempo e può determinarne l’evoluzione futura.
I parametri
Al contrario delle variabili, i parametri sono quelle grandezze che appartengono al sistema ma non cambiano, o almeno non cambiano durante l’evoluzione del sistema, anche se possono modificarsi tra un’evoluzione e la successiva.
Ad esempio, nel sistema di una molla fissa a un’estremità, la costante elastica è un parametro mentre l’allungamento è una variabile.
Le parti di un sistema
Quando si analizza un sistema è importante saperlo scomporre nelle sue parti e riconoscere i parametri e le variabili di ingresso, uscita e di stato. Occorre anche saper distinguere i segnali dai componenti che li producono. Si consideri il seguente esempio.
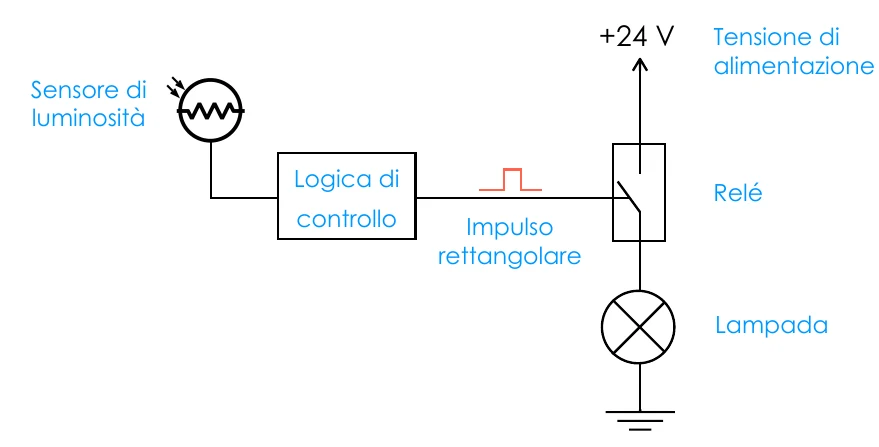
E1. Lampada con sensore crepuscolare. Un sensore di luminosità comanda una lampada che si accende quando il valore rilevato scende al di sotto del 40% e si spegne quando il valore supera il 60%. Individuare gli ingressi, le uscite e i parametri.
Descrizione dei componenti
- Sensore: produce un segnale, ad esempio una tensione, proporzionale alla luminosità rilevata.
- Logica di controllo: confronta il segnale del sensore con i valori minimo (40%) e massimo (60%) per determinare l’azione da compiere, cioè se inviare un impulso rettangolare all’attuatore (relè).
- Relè: è un interruttore comandato elettricamente che apre e chiude il contatto di alimentazione dell’utilizzatore.
- Lampada: è l’utilizzatore collegato al relè. È alimentata dalla tensione a 24 V.
Schema a blocchi
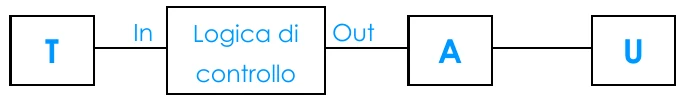
- Trasduttore (T): trasforma la grandezza rilevata nell’ambiente in un segnale elettrico. È il sensore di luminosità.
- Logica di controllo: contiene il cervello del sistema, quella parte che si occupa di prendere le decisioni.
- Attuatore (A): trasforma il segnale elettrico in una grandezza fisica generica. È il relè.
- Utilizzatore (U): riceve il comando dell’attuatore e interagisce con l’ambiente.
Variabili e parametri dell’esempio
- Ingresso: è il segnale elettrico, proporzionale alla luminosità misurata, prodotto dal sensore.
- Uscita: l’uscita del blocco di controllo è il segnale che comanda l’attuatore, cioè la tensione che commuta il relè.
- Variabili di stato: in questo esempio non esistono, perché il sistema non ha memoria, cioè l’uscita dipende solamente dagli ingressi presenti e non da quelli passati.
- Parametri: sono i due valori di soglia che determinano la “decisione” di comandare il relè: 40% e 60%.
Il concetto di stato
Per chiarire meglio il concetto di stato di un sistema, si consideri il seguente esempio.
E2. Commutazione di un motore. Un pulsante (trasduttore monostabile) consente di avviare e arrestare un motore, commutando alternativamente fra i due funzionamenti. Alla prima pressione avvia e alla seconda arresta, e così via.
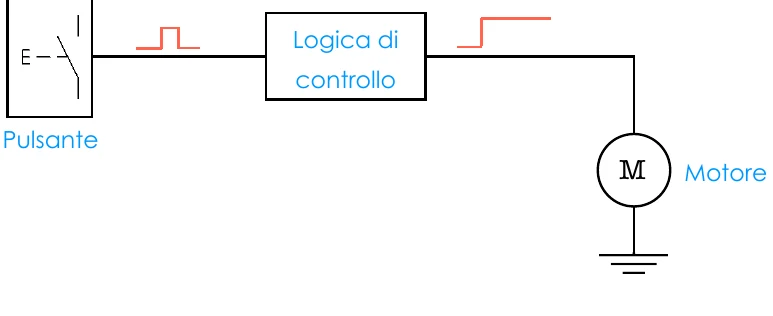
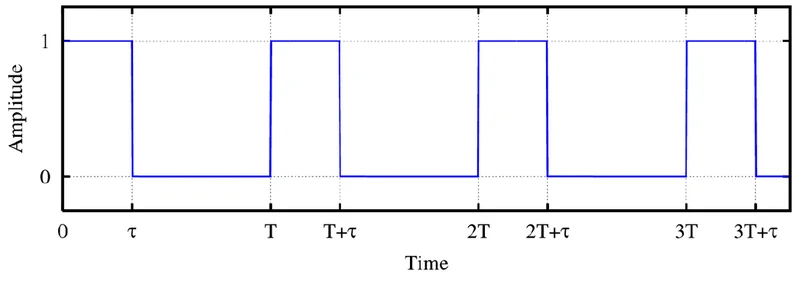
Il pulsante rappresenta un trasduttore monostabile che a ogni pressione comanda la logica di controllo in modo che il motore una volta si avvii e la successiva si arresti, in maniera ciclica. Si può immaginare tale logica racchiusa in un semplice relè ciclico, introdotto nel corso di TPSEE. L’ingresso del sistema è allora il segnale rettangolare prodotto dal pulsante, mentre l’uscita è il segnale a gradino che, per semplicità, si può immaginare che comandi il funzionamento del motore.
A questo punto, l’uscita nell’istante futuro non dipende solamente dalla pressione del pulsante, bensì anche dallo stato del sistema nell’istante presente: in particolare, dipende dalla posizione dell’eventuale relè ciclico. Ecco che si può identificare un’ulteriore variabile, detta variabile di stato, che memorizza il funzionamento del sistema:
Solamente in questo modo diventa possibile prevedere l’uscita sulla base del valore dell’ingresso, poiché si può scrivere la seguente tabella della verità:
| In | X | Out |
|---|---|---|
| 0 | 0 | 0 |
| 1 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 1 | 0 |
Analogico e digitale
Nel campo dell’elettronica e dell’automazione le informazioni viaggiano sotto forma di segnali, i quali si dividono in due grandi famiglie: quelli analogici e quelli digitali.
Segnale analogico: è una grandezza fisica (come tensione, corrente, temperatura o pressione) che varia in modo continuo nel tempo e può assumere un numero infinito di valori all’interno di un determinato intervallo. Si pensi, ad esempio, alla voce umana o alla temperatura di una stanza: sono fenomeni che non “saltano” da un valore all’altro, ma passano da un valore minimo a un valore massimo con continuità, assumendo tutti i valori intermedi.
Segnale digitale: è un segnale che può assumere solamente un numero finito di valori. È fatto “a gradini” e passa da un valore al successivo (o precedente) facendo un salto, cioè senza continuità.
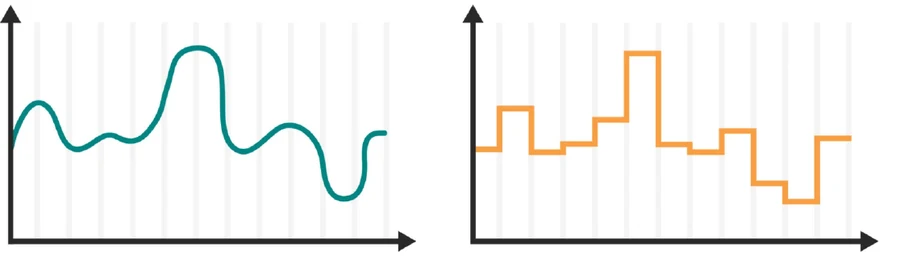
In particolare, quando un segnale digitale assume solamente due valori, è detto binario. L’impulso rettangolare dell’esempio è un segnale binario.