Rappresentazione grafica dei sistemi
Segnali e loro rappresentazione temporale, modello matematico, schemi a blocchi e algebra dei blocchi, sistemi di controllo ad anello aperto e in retroazione negativa e positiva.
I segnali e la loro rappresentazione temporale
Una grandezza variabile nel tempo, che può essere descritta matematicamente, prende il nome di segnale. La caratteristica distintiva di un segnale è la possibilità di descriverlo in termini matematici e quindi anche attraverso un grafico, che ne mostra l’andamento in funzione del tempo. A seconda di tale andamento, i segnali possono essere classificati in analogici (che variano in maniera continua, senza «salti» fra i valori) e digitali (a gradini). Una simulazione di tali segnali può essere trovata a questo link: temperatura nel tempo.
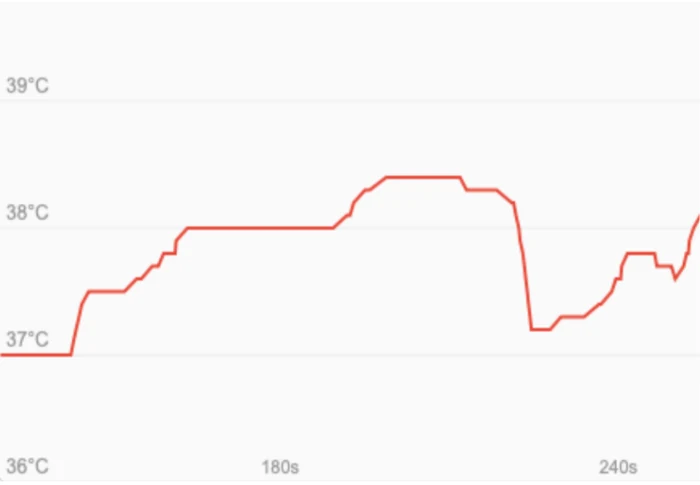
La rappresentazione grafica di un segnale avviene mediante un diagramma cartesiano, nel quale l’asse delle ascisse rappresenta il tempo e quello delle ordinate la grandezza osservata, ad esempio la temperatura. Più in generale, sulle ordinate l’ampiezza del segnale dipende dalla sua natura e deve tenere conto dell’unità di misura corrispondente (tensione: V; corrente: A; forza: N; velocità: m/s; pressione: Pa; ecc.).
Una classificazione più ampia dei segnali è la seguente:
- analogici: variano in maniera continua;
- digitali: variano in maniera discontinua;
- deterministici: hanno un andamento prevedibile nel tempo;
- casuali: non esiste alcun modo per prevedere matematicamente i loro valori futuri.
Il modello matematico
Per rappresentare un sistema è spesso necessario ricorrere a una descrizione approssimativa che ne evidenzi solamente gli aspetti di interesse. Quando questa descrizione viene fatta attraverso le relazioni matematiche esistenti fra le varie parti del sistema, essa prende il nome di modello matematico.
Esempi.
- Sensore di temperatura: , , da cui .
- Amplificatore con guadagno : .
- Moto di un proiettile: .
Più in generale, esiste una relazione matematica ben precisa che lega le variabili fra di loro:
dove è la funzione di stato, l’uscita, l’istante iniziale e l’istante presente. Le funzioni e sono due funzioni generiche dello stato iniziale e della variabile di ingresso nell’istante presente.
In particolare, la funzione di transizione di stato definisce lo stato presente in funzione dello stato iniziale e dell’ingresso presente . Allo stesso modo, la funzione di uscita definisce il valore dell’uscita in ogni istante in funzione dello stato iniziale e dell’ingresso presente.
Schema a blocchi
Le relazioni matematiche fra le parti di un sistema si possono descrivere graficamente, e in maniera più intuitiva, mediante schemi a blocchi. Ciascuna relazione matematica che agisca su una variabile può essere rappresentata attraverso un blocco orientato.
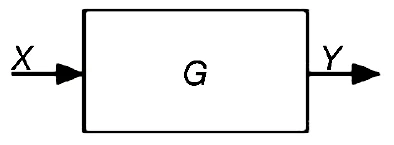
La lettera all’interno del blocco rappresenta la cosiddetta funzione di trasferimento (FdT), cioè il legame matematico fra l’ingresso e l’uscita:
Quando la FdT è costante, viene anche detta guadagno del blocco. Se il legame fra ingresso e uscita è del tipo si dice che il sistema è lineare.
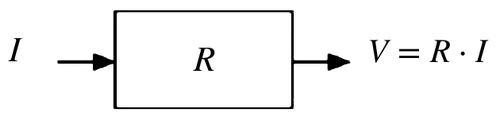
Ad esempio, nel caso di un resistore , la legge di Ohm può essere schematizzata con un blocco di guadagno .
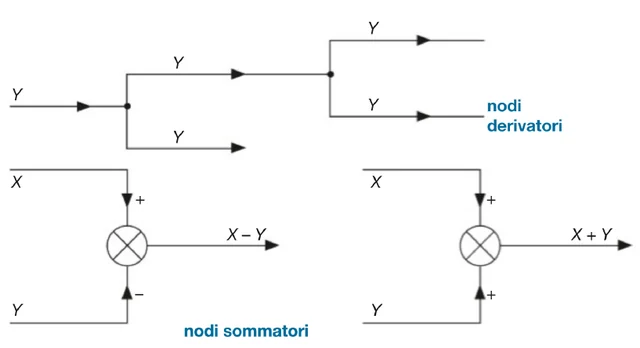
È possibile combinare più blocchi fra di loro, ottenendo una funzione globale più complessa. I nodi derivatori sdoppiano il segnale e lo inviano a due blocchi distinti. Il nodo sommatore fa la somma algebrica dei due segnali e e ne invia il risultato al blocco successivo.
Poiché ciascun blocco contiene una relazione matematica, è possibile creare delle relazioni matematiche fra i blocchi, collegandoli opportunamente. Questa modalità stabilisce un insieme di regole che prendono il nome di algebra degli schemi a blocchi. Secondo queste regole, si può sostituire a due (o più) blocchi collegati un unico blocco a essi equivalente, cioè tale che il legame ingresso-uscita resti invariato.
Allo stesso modo in cui è possibile stabilire dei legami matematici fra bipoli elettrici a seconda del loro collegamento, si individuano i seguenti legami fra blocchi.
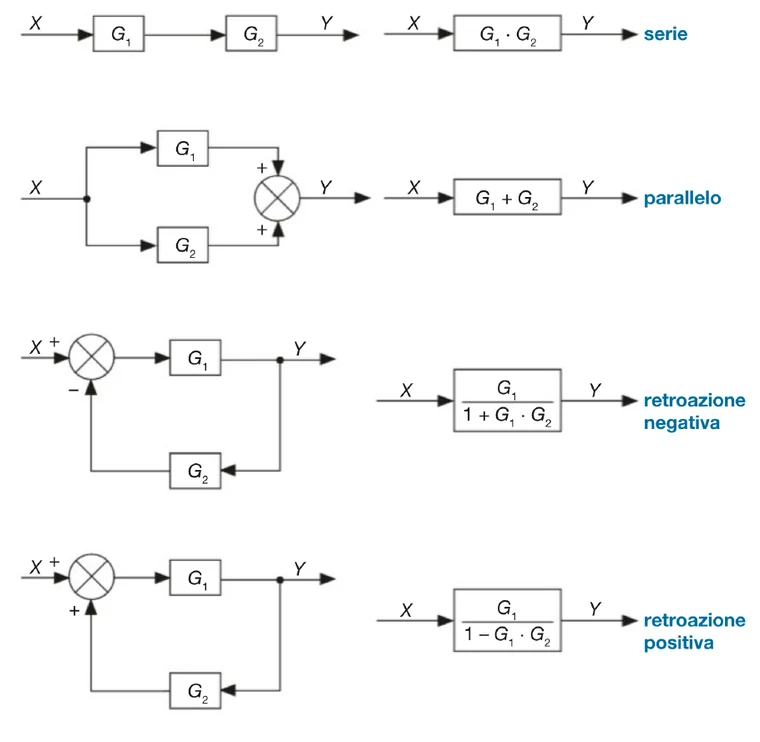
- Collegamento in serie. Il blocco equivalente possiede una FdT pari al prodotto delle FdT dei due blocchi: .
- Collegamento in parallelo. Il blocco equivalente possiede una FdT pari alla somma delle FdT dei due blocchi: .
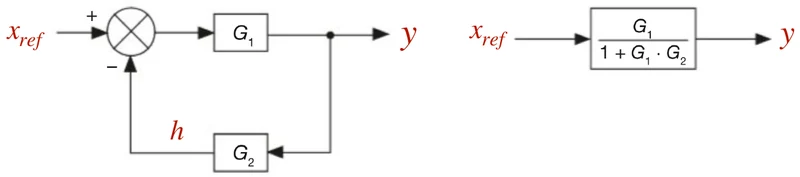
- Retroazione negativa. L’uscita viene sottratta all’ingresso. Il blocco equivalente possiede una FdT pari a
- Retroazione positiva. L’uscita viene sommata all’ingresso. Il blocco equivalente possiede una FdT pari a
ES. 1 – La bilancia. Una bilancia è costituita da una molla sospesa (dinamometro) il cui allungamento , tramite la costante , sposta il cursore di un potenziometro lineare , con . Sapendo che in ingresso è applicata una forza , calcolare la resistenza minima e massima del potenziometro.
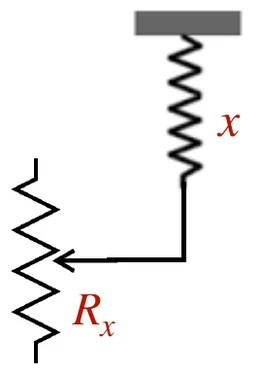
Il sistema è composto da due blocchi: un dinamometro e un potenziometro. Poiché l’uscita del dinamometro coincide con l’ingresso del potenziometro, l’intero sistema si rappresenta collegando i due blocchi in serie. Siano e ; il modello matematico è
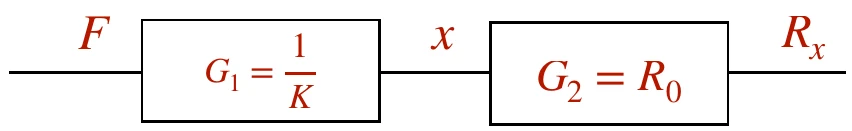
Si può sostituire ai due blocchi un unico blocco, la loro serie:
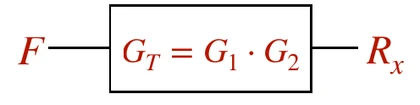
dove . Si calcola ora l’uscita quando l’ingresso assume i valori minimo e massimo:
ES. 2 – Motore comandato in tensione. La velocità di un motore è controllata tramite una tensione variabile secondo la legge (in giri al minuto, per ogni volt). La tensione variabile è prodotta a partire da un comando in ingresso: . Disegnare lo schema a blocchi, lo schema equivalente e la FdT totale. Calcolare l’uscita quando .
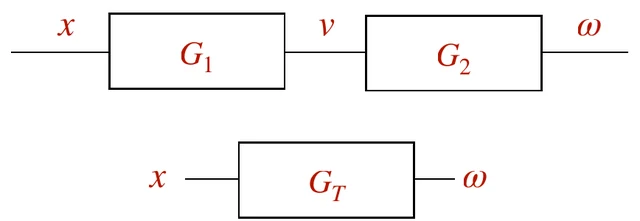
I due blocchi sono in serie, con e , quindi e
ES. 3 – Sensore di temperatura. Un sensore di temperatura è costituito da un trasduttore con caratteristica e da un convertitore corrente-tensione con caratteristica . Disegnare lo schema a blocchi, lo schema equivalente e la FdT totale. Calcolare l’uscita quando .
Il convertitore ha guadagno (si assume espressa in ampere nella relazione di uscita). I due blocchi sono in serie:
quindi .
ES. 4 – Partitore di corrente. Un sistema è costituito da due resistori in parallelo in un partitore di corrente. Sapendo che la tensione in ingresso è e che le due correnti valgono e , disegnare lo schema a blocchi della corrente totale e calcolare la FdT.
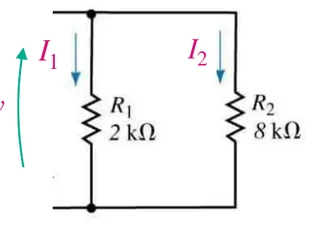
I due blocchi sono in parallelo, pertanto si utilizza lo schema seguente.
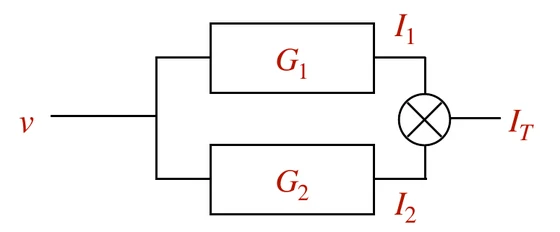
Con e si ha
ES. 5 – Pompe idrauliche. Due pompe idrauliche alimentano lo stesso serbatoio. I livelli prodotti da ciascuna di esse sono e (in litri, con in minuti). Se rappresenta il livello totale del serbatoio, disegnare lo schema a blocchi del sistema e calcolare il livello del serbatoio dopo minuti.
I due blocchi sono in parallelo, con e (litri al minuto): , quindi
Sistemi di controllo
Il sistema di controllo, detto anche regolatore, è il blocco che ha il compito di far assumere alle variabili del sistema controllato i valori opportuni. Se esiste un sistema di controllo esiste anche un sistema controllato.
Il più semplice sistema di controllo è quello ad anello aperto (Fig. 7), caratterizzato dalla presenza dei soli blocchi di controllo e controllato. Una variante più completa mostra anche la presenza di un disturbo che agisce sul sistema controllato.
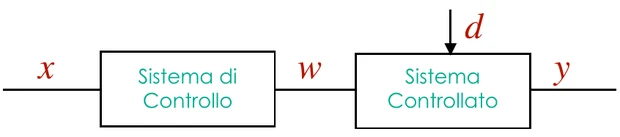
Questa tipologia regola il sistema solamente sulla base del valore assunto dalla variabile di ingresso, ma non effettua alcuna verifica sul valore della variabile controllata. L’effetto dei disturbi può essere eliminato (o ridotto) solamente se questi sono prevedibili e misurabili.
Per poter verificare l’effetto del controllo sull’uscita è necessario ricorrere a uno schema detto di retroazione, che può essere positiva o negativa e consiste nel prelevare l’uscita e riportarla indietro in ingresso tramite un percorso chiuso.
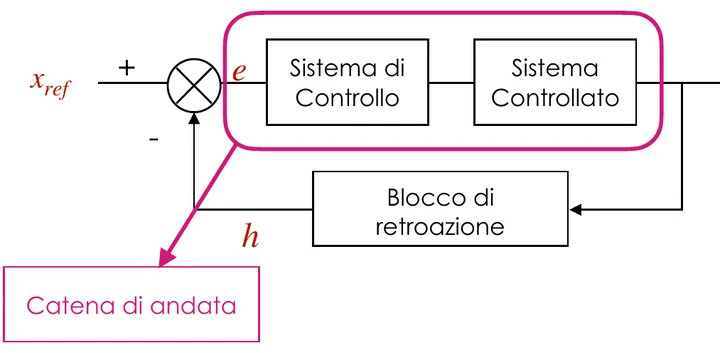
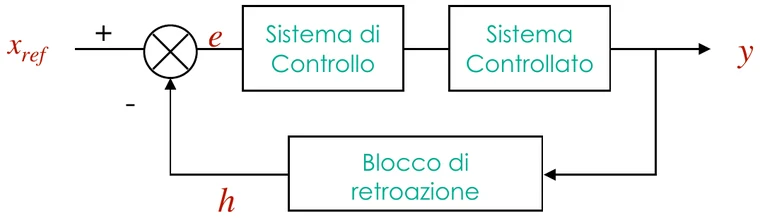
Si distinguono le parti di cui è composto:
- la catena di andata, che rappresenta il sistema di controllo ad anello aperto;
- il blocco di retroazione, che permette di riportare in ingresso il segnale di uscita;
- il nodo sommatore, dove avviene il confronto fra la variabile retroazionata e quella di ingresso.
In un sistema di controllo si distinguono inoltre due importanti tipologie di variabili:
- variabile controllata: è la grandezza che si vuole manipolare per ottenere l’uscita desiderata;
- variabile di controllo: è la grandezza controllante, cioè quella che agisce sulla variabile controllata, permettendo di modificarne opportunamente il valore.
Retroazione negativa
L’ingresso è costituito dal valore desiderato (può essere una temperatura o qualsiasi altra grandezza, ad esempio una velocità). Il valore di riferimento comanda direttamente il sistema, la cui uscita è misurata e riportata indietro dal blocco di retroazione, dove viene confrontata con l’ingresso. Il nodo sommatore presenta il segno meno.
Il segnale di errore
rappresenta la differenza fra il valore desiderato e quello misurato. Sulla base di questo valore il sistema si adegua, producendo una nuova uscita in maniera da ridurre sempre più l’errore, finché tale valore non si annulla oppure non raggiunge un valore sufficientemente piccolo da considerarsi trascurabile.
La retroazione negativa si utilizza quando si vuole portare il sistema intorno a un valore di riferimento. In tal modo l’uscita si avvicina sempre di più a tale valore, fino a raggiungerlo (anche con una certa approssimazione). Produce, in generale, un sistema stabile.
ES. 6 – Forno. Il sistema di controllo di un forno è costituito da un sensore che misura la temperatura e la confronta con il valore impostato. Lo schema è quello tipico di una retroazione negativa.
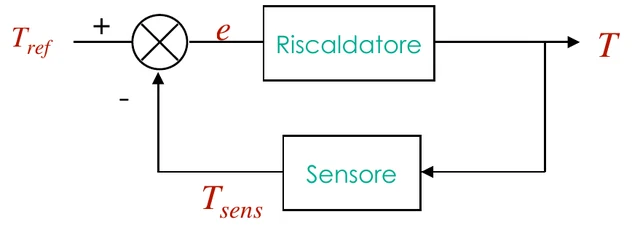
Nell’esempio del forno, il sistema di controllo e il sistema da controllare sono raggruppati in un unico blocco, quello del riscaldatore (che rappresenta l’attuatore, cioè una resistenza). Il blocco di retroazione è invece costituito dal sensore di temperatura.
Si supponga che il riscaldatore produca una temperatura con andamento a rampa, cioè lineare, aumentando di ogni minuto (il tempo è misurato in secondi), quindi , e che il sensore misuri la temperatura all’istante presente, cioè . In termini di FdT, risulta e . Pertanto si può ricavare la con la formula nota:
La retroazione negativa in un sistema automatico
Un sistema di controllo automatico in retroazione negativa si schematizza nel modo seguente.
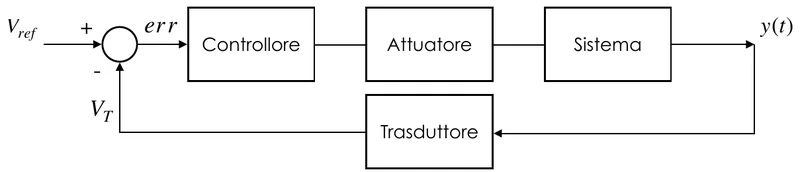
Il sistema di controllo confronta istante per istante l’uscita con il valore di riferimento in ingresso (ad esempio una tensione ). L’uscita è riportata in ingresso attraverso un trasduttore: ad esempio, la temperatura di un forno viene rilevata da un trasduttore che la trasforma in una tensione, in modo da poterla confrontare con la tensione di riferimento:
Sulla base del segnale , il controllore comanda opportunamente l’attuatore.
Retroazione positiva
Questa volta l’ingresso e il segnale retroazionato producono il segnale somma . In tal modo il sistema di controllo riceve un ingresso che aumenta sempre più velocemente, amplificando la risposta del sistema controllato. Il nodo sommatore presenta il segno più.
Si utilizza la retroazione positiva quando è necessario comandare la crescita rapida della grandezza controllata, invece di portarla a un valore di riferimento. Produce, in generale, instabilità.
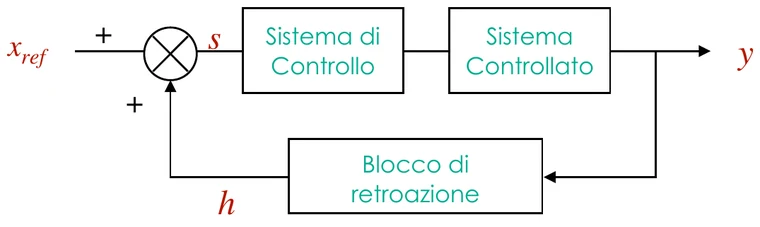
ES. 7 – Effetto Larsen. Durante un concerto può accadere che un microfono capti l’uscita di un altoparlante e la rimandi allo stesso altoparlante. In tal modo si stabilisce una retroazione positiva che autoamplifica il suono, producendo un fischio crescente che può portare alla rottura dell’altoparlante.
ES. 8 – Riscaldamento globale. Il ciclo di scioglimento dei ghiacci è un esempio di retroazione positiva in natura. Il calore della luce solare viene assorbito dai fondali scuri degli oceani mentre è riflesso dalla superficie chiara dei ghiacciai. Lo scioglimento di questi ultimi riduce la quota di calore riflessa, che si allontana dal pianeta, mentre aumenta la quota assorbita. Questo produce un ulteriore aumento della temperatura che accelera lo scioglimento dei ghiacci.
Esercizi
In ciascuno degli esercizi seguenti si traccia lo schema equivalente e si calcola la FdT.
Es. 1
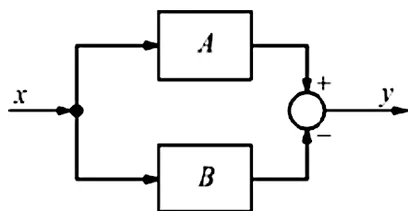
Es. 2
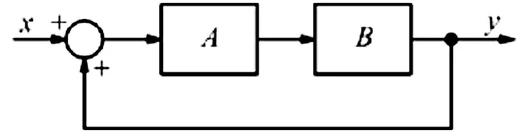
Es. 3 – Ricavare inoltre il valore di se , e .
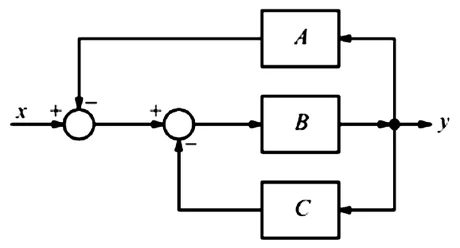
Es. 4
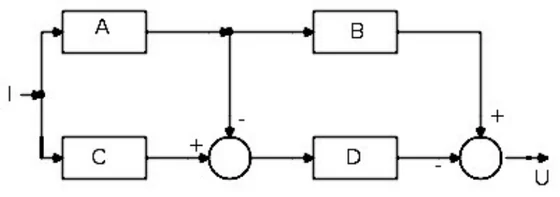
Es. 5
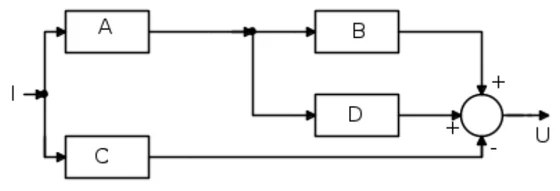
Es. 6
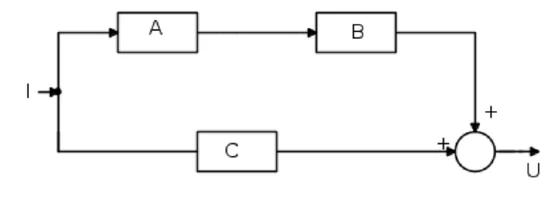
Es. 7
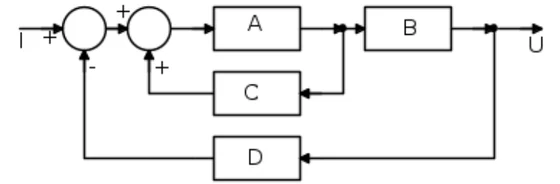
Es. 8
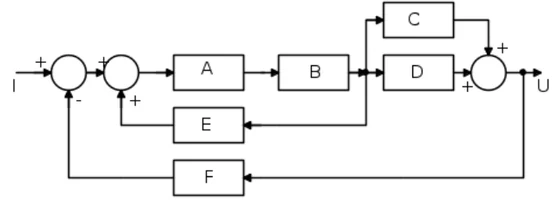
Soluzioni
- Es. 1 –
- Es. 2 –
- Es. 3 – ;
- Es. 4 –
- Es. 5 –
- Es. 6 –
- Es. 7 –
- Es. 8 –
Svolgimento dell’Es. 4:
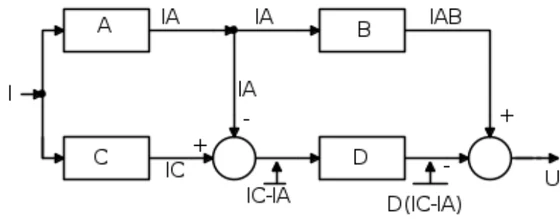
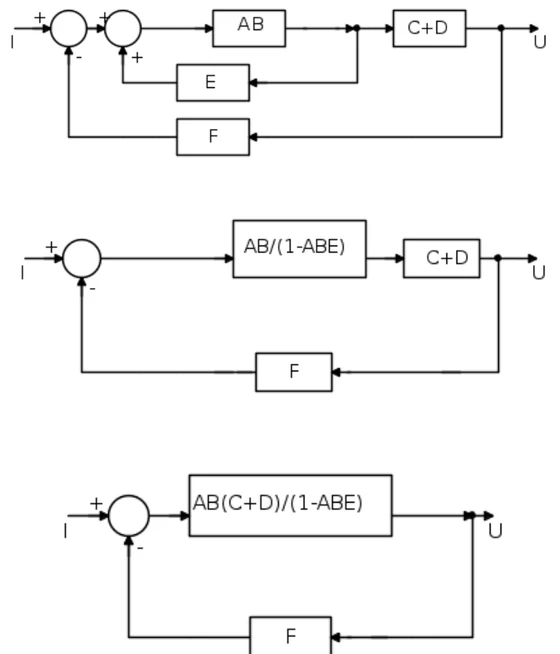
Svolgimento dell’Es. 8: